مدار کنترل کننده سروو موتور با آیسی 555
کنترل بازوی رباتیک | تنظیم موقعیت دوربین | سیستمهای ردیاب خورشیدی
غیررسمی
این مدار به صورت غیررسمی منتشر شده؛ برای تبدیل به یک پروژه رسمی و حرفهای، درخواست ارتقا ثبت کن
توضیحات
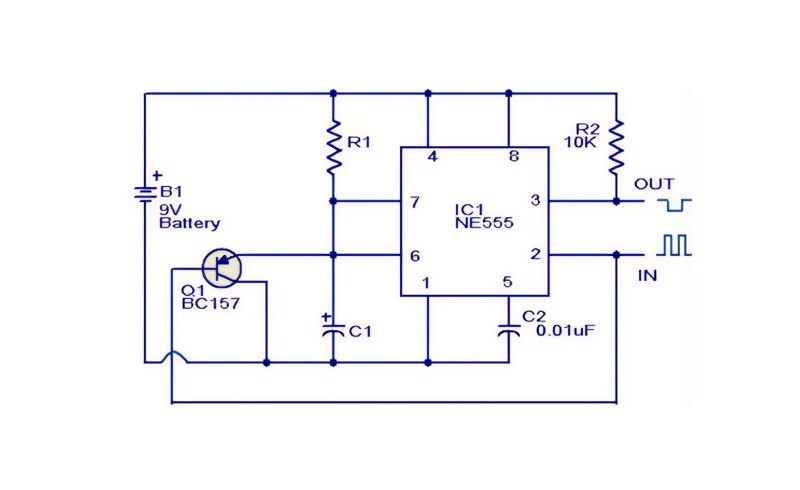
این مدار با آیسی NE555 طراحی شده و نقش یک مولتیویبراتور آستابل رو داره. خروجی این آیسی پالسهایی تولید میکنه که به سروو موتور داده میشه و باعث کنترل حرکت اون میشه. طول پالسها مستقیماً موقعیت شفت سروو رو مشخص میکنه. با تغییر مقدار RV1 میشه این پالسها رو تنظیم کرد و موقعیت سروو رو تغییر داد.
تغذیه مدار 6 ولت DC هست و قطعاتش کاملاً معمولی و ارزون هستند. این مدار هم برای یادگیری خیلی خوبه و هم برای استفاده در پروژههای عملی مثل رباتیک یا کنترل مکانیکی.
لیست قطعات
- آیسی NE555
- مقاومت 220 کیلو اهم
- مقاومت 22 کیلو اهم
- مقاومت 10 کیلو اهم
- پتانسیومتر 50 کیلو اهم
- خازن عدسی 100 نانو فاراد
- خازن عدسی 22 نانو فاراد
- خازن عدسی 10 نانو فاراد
- دیود 1N4148
تو میتونی اولین سازنده باشی!
اگه پروژه رو ساختی به اشتراک بزار و اعتبار هدیه بگیر
تمام مدارات ارائه شده توسط تیم آیسی مدار طراحی و تولید شدهاند. هرگونه فروش یا بازنشر این محتوا در خارج از پلتفرم ممنوع بوده و پیگرد قانونی خواهد داشت.
گفتگوهای کاربران
هنوز نظری ثبت نشده؛ تو شروع کن!
هنوز نظری ثبت نشده؛ تو شروع کن!